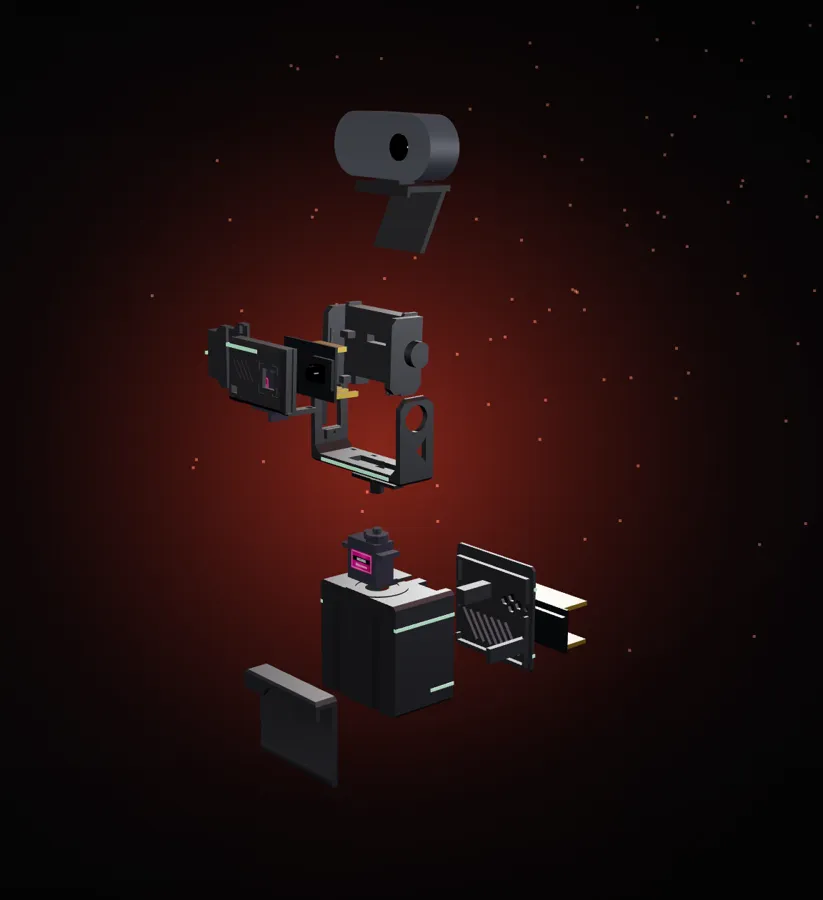
Що купити
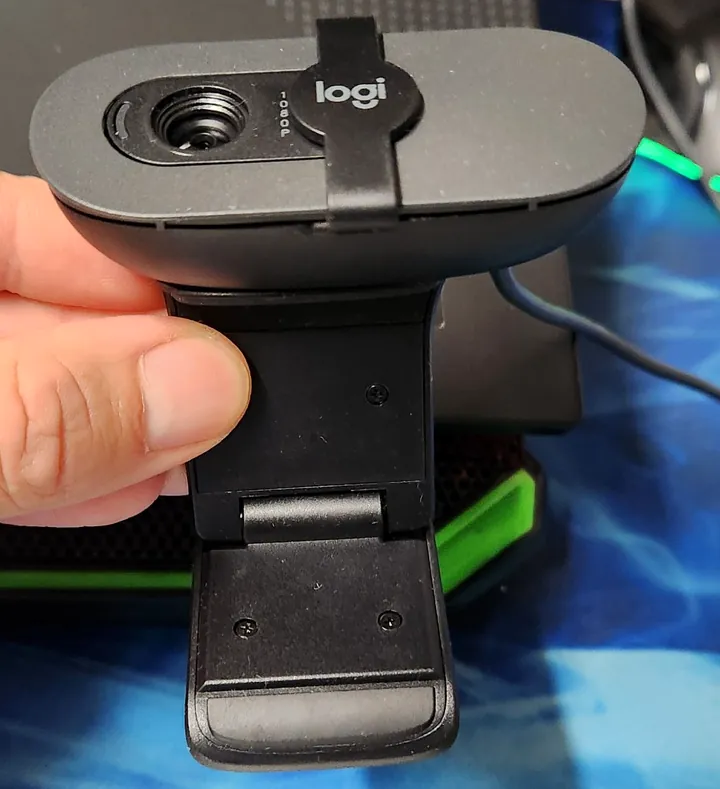
Дві плати ESP32, два сервоприводи, жменя дротів і одна клема. Разом близько $22 (ціни товарів на AliExpress без доставки, перевірено 18 листопада 2026). Плюс 3D-принтер, що друкує PETG, і вебкамера, яка у вас уже є.
| Деталь | К-сть | $ | Де купити |
|---|---|---|---|
| ESP32 DevKit (ESP32-WROOM-32, CP2102)Головна плата: керування сервоприводами і живлення від USB | 1 | 4.40 | AliExpress ↗ |
| ESP32-CAM AI-Thinker + OV2640Око трекера: розпізнавання обличчя прямо на чипі | 1 | 6.40 | AliExpress ↗ |
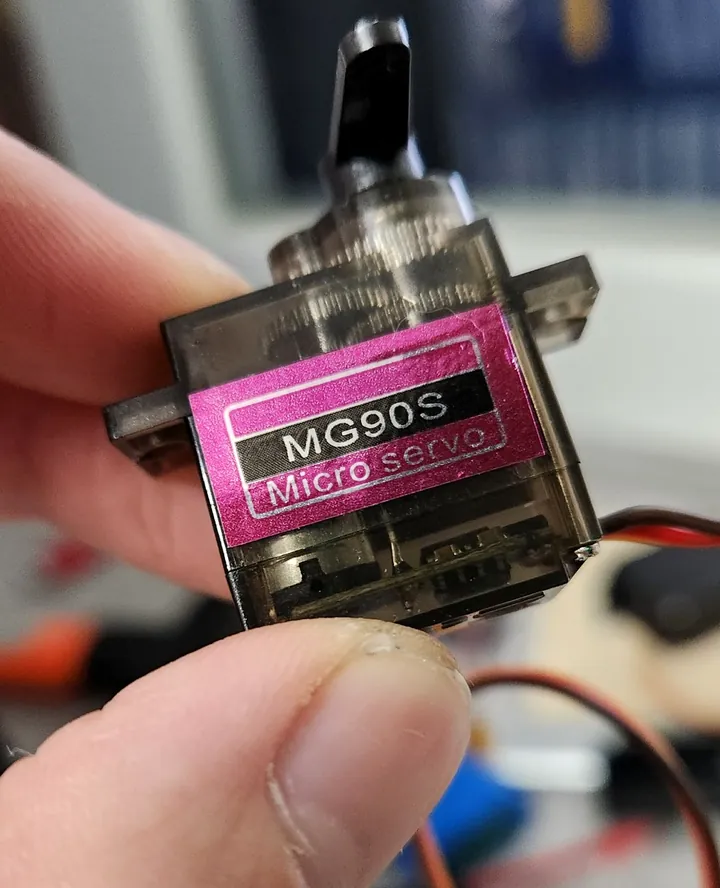
| Мікросервопривод MG90S з металевими шестернями (набір з 2 шт.)Поворот і нахил | 2 | 6.15 | AliExpress ↗ |
| Дроти Dupont 20 см (F-F + M-F, по 40 шт.)4 до камери, по 2 на кожен сервопривод | 1 | 3.20 | AliExpress ↗ |
| Клема-зажим на 3 дроти (типу WAGO)Розводить 5 В від USB на обидва сервоприводи (продаються по 10 шт., ≈$1.9) | 1 | 0.20 | AliExpress ↗ |
| Пластик PETG, 134 г з котушки 1 кгУвесь комплект, один стіл, без підтримок | 1 | 2.00 | AliExpress ↗ |
| Гвинти M2.5-M3 × 8-10 ммПлюс гвинти з пакетиків від сервоприводів | 4 | — | — |
| Разом без доставки | ≈22 |
Надрукуйте деталі
Усі деталі у файлах уже зорієнтовані, тож підтримки не потрібні. Спершу надрукуйте тестовий стіл (близько 1 год 46 хв, 36 г): він перевіряє кліпсу на кришку ноутбука, ребро під вебкамеру на голові і маску камери.
| Параметр | Значення |
|---|---|
| Матеріал | PETG, будь-який колір (чорний для вигляду) |
| Базовий профіль | 0.20 mm Standard (Bambu P1S / X1C) |
| Стінки / заповнення | 4 стінки, 20 % gyroid |
| Сопло | 245 °C, перший шар 250 °C |
| Стіл | Текстурований PEI, кайма 4 мм, компенсація «слонової ноги» 0.15 мм |
| Підтримки | Не потрібні. Усі деталі вже правильно зорієнтовані. |
| Час / вага | 5 год 16 хв, 134 г на весь комплект |
Деталі та орієнтація
| Деталь | Лежить на столі | Примітка |
|---|---|---|
| Корпусhousing.stl | Передньою стінкою вниз | Тримає головну ESP32, сервопривод повороту і клему. Напрямні для кліпси друкуються на столі. |
| Задня кришкаcover.stl | Пласко | Стійки фіксують ESP32 і сервопривод. |
| Кліпса на кришку ноутбукаlid_clip.stl | Стоячи на торці | Профіль гачка лежить у площині шару, тому він міцний. Паз 7.8 мм під кришку 7.3 мм. |
| Вилка (поворот)yoke.stl | На спині | Стійки міцні вздовж шарів. |
| Голова (нахил)head.stl | Ребром вниз | Цапфа осі лежить на пласкій грані, тому друкується круглою. |
| Маска камериshroud.stl | Лицем вниз | Передня грань отримує текстуру столу і вигравіюваний приціл. |
| Ковпачок сервоприводу нахилуservo_cap.stl | Дном вниз | Тримається на посадці, необовʼязковий. Пази для дроту з обох боків. |
| Настільна підставка (опційно)desk_foot.stl | Пласко | Перетворює кріплення для ноутбука на настільний пристрій. |
| Шайби 0.2 / 0.4 / 0.6 ммshim_02.stl / shim_04.stl / shim_06.stl | Пласко | Лише якщо вилка має вертикальний люфт. |
Неонові лінії: після друку вдавіть будь-який пруток 1.75 мм у канавки 1.8 × 1.4 мм. Сам друк лишається одноколірним, AMS не потрібна.
Прошийте плати
Спершу підключіть чотири дроти камери (див. Підключення): камера прошивається через головну плату. Цікаво, як це влаштовано всередині? Прочитайте пояснення прошивки. Два скетчі: FT_main для головної ESP32 і FT_cam для ESP32-CAM. Можна працювати в Arduino IDE (плата «ESP32 Dev Module»; для камери PSRAM: Enabled і Partition Scheme: Huge APP) або з командного рядка:
# 1. Інструменти (один раз). Потрібне ядро 2.0.17: заголовки детектора облич прибрали в 3.x
arduino-cli core update-index --additional-urls https://espressif.github.io/arduino-esp32/package_esp32_index.json
arduino-cli core install esp32:esp32@2.0.17 --additional-urls https://espressif.github.io/arduino-esp32/package_esp32_index.json

# 2. Головна плата (підключіть лише головну ESP32)
arduino-cli compile --fqbn esp32:esp32:esp32 firmware/FT_main
arduino-cli upload  --fqbn esp32:esp32:esp32 -p <PORT> firmware/FT_main   # Windows: COM4, macOS: /dev/cu.usbserial-*, Linux: /dev/ttyUSB0

# 3. Прошивка камери
arduino-cli compile --fqbn esp32:esp32:esp32:PSRAM=enabled,PartitionScheme=huge_app \
  --output-dir build/cam firmware/FT_cam
ESP32-CAM без програматора
У ESP32-CAM немає USB-порту. Замість окремого адаптера головна плата за командою стає мостом USB-UART, а камера лишається підключеною так само, як у готовій збірці.
# 4. Прошийте ESP32-CAM через головну плату (без програматора)
#    a) перемичка: IO0 камери -> GND (НЕ на IO0 головної плати), натисніть RST на камері
#    b) переведіть головну плату в режим моста: надішліть "bridge" у серійному моніторі на 921600 і закрийте його
#    c) запишіть камеру на 115200:
esptool.py --chip esp32 --port <PORT> --baud 115200 --before no_reset --after no_reset write_flash \
  0x1000 build/cam/FT_cam.ino.bootloader.bin  0x8000 build/cam/FT_cam.ino.partitions.bin \
  0xe000 boot_app0.bin  0x10000 build/cam/FT_cam.ino.bin
#    (boot_app0.bin постачається з ядром: .../esp32/hardware/esp32/2.0.17/tools/partitions/boot_app0.bin)
#    d) зніміть перемичку, натисніть RST. Головна плата сама виходить з режиму моста після 10 хвилин простою
#       або одразу, коли отримує текст ~~FT-EXIT~~ на 115200. Для Windows усе це робить tools/flash_cam_bridge.ps1.
Підключення
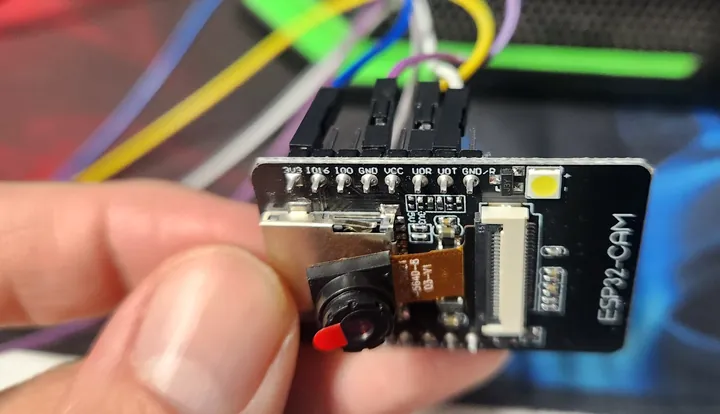
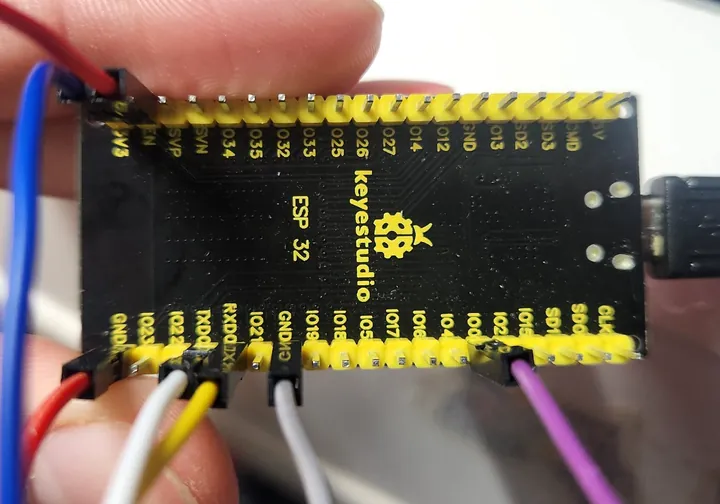
Чотири дроти до камери, усі на одному ряду пінів ESP32-CAM (3V3, IO16, IO0, GND, VCC, U0R, U0T, GND). У голові цей ряд опиняється знизу, і дроти виходять назад під ребром.
| ESP32-CAM | Головна ESP32 | Дріт |
|---|---|---|
| 3V3 | 3V3 | Dupont F-F 20 см |
| GND (поруч з IO0) | GND | F-F |
| U0T | IO16 | F-F |
| U0R | IO17 | F-F |
Сервоприводи і живлення
| Сервопривод | Помаранчевий (сигнал) | Коричневий (GND) | Червоний (+5 В) |
|---|---|---|---|
| Поворот (у корпусі) | IO18 | GND | Клема |
| Нахил (на вилці) | IO19 | GND | Клема |
- 5 В береться з USB: пін 5V головної плати йде в клему разом з обома червоними дротами сервоприводів. Витягніть червоний дріт з роʼєму сервоприводу (підніміть язичок голкою) або відріжте й зачистіть його.
- Сигнал і земля: дроти Dupont «тато-мама», «тато» в роʼєм сервоприводу, «мама» на пін плати.
- Камера живиться від 3V3, її пін 5 В лишається вільним. Так працює і зі справним стабілізатором, і з мертвим.
- Проведіть дріт сервоприводу нахилу і чотири дроти камери через отвір у палубі (ззаду ліворуч) і залиште петлю 6-7 см, щоб голова вільно поверталась.
Збирання
Кріплення: 2 гвинти з пакетика сервоприводу для вушок сервоприводу нахилу, 1 гвинт качалки для сервоприводу повороту, 4 саморізи M2.5-M3 × 8-10 мм (2 для кришки, 2 для маски камери) і одна клема WAGO 221-413 або 222-413.
Прошийте обидві плати
Прошийте головну ESP32 через її власний USB, потім прошийте ESP32-CAM через неї (режим моста, без окремого програматора). Увімкніть головну плату з підключеними сервоприводами: обидва стануть у центр (1500 мкс). Качалки ставте лише на відцентровані сервоприводи.
Сервопривод повороту в корпус
Вставте сервопривод повороту ззаду, вушка в пази, вал догори. Його дріт виходить з боку вала і опускається в нішу.
Головна ESP32 на стійки
Покладіть головну плату на 4 стійки: USB у правий виріз, край з USB під два гачки, піни дивляться назад.
Вилка на кільце
Поставте вилку на кільце корпусу стійками догори, рівно відносно корпусу. Вкладіть подвійну качалку в гніздо і на вал, затягніть центральний гвинт. Вилка має обертатися рукою без вертикального люфту. Якщо брязкає, додайте шайбу 0.2 / 0.4 / 0.6 мм.
Голова у вилку
Вдавіть другу качалку в гніздо на правій щоці голови. Вставте цапфу голови в отвір лівої стійки.
Сервопривод нахилу
Вставте сервопривод нахилу ззовні у вікно правої стійки, вал у качалку, дріт догори. Два гвинти у вушка. Ребро голови має стояти вертикально. Зверху натисніть ковпачок сервоприводу.
ESP32-CAM на голову
Надіньте 4 дроти на нижній ряд пінів, потім покладіть плату на 4 стійки ребра камерою вперед. Якщо дивитися спереду, обʼєктив праворуч. Верхній ряд пінів заходить у паз ребра, дроти виходять назад під ребром.
Маска камери
Посуньте маску вгору по напрямних щік, доки квадратна голівка обʼєктива не сяде у своє вікно. Два гвинти знизу.
Дроти і живлення
Проведіть дроти через отвір у палубі (ззаду ліворуч), залиште петлю 6-7 см, щоб голова вільно поверталась. Підключіть за таблицями, усі червоні дроти сервоприводів і дріт 5 В у клему. Закрийте кришку, 2 гвинти.
Кліпса
Насуньте кліпсу на корпус знизу до упору. Вага пристрою сама її фіксує.
Неон (опційно)
Вдавіть будь-який пруток 1.75 мм у канавки 1.8 × 1.4 мм для неонових ліній. Крапля клею, якщо тримається слабко. Сам друк залишається одноколірним.
Встановіть і підключіть
Повісьте на кришку ноутбука, закріпіть вебкамеру на ребрі голови, як на краю монітора, підключіть обидва USB-кабелі. Сядьте перед ним: голова знайде ваше обличчя і відцентрує його.
Перший запуск і діагностика
Відкрийте будь-який серійний монітор на головній платі на 921 600 бод і введіть status. LOCK означає, що він бачить ваше обличчя, SEARCH що шукає, NOLINK що немає даних від камери.
| Симптом | Що робити |
|---|---|
| NOLINK у моніторі | Немає даних від ESP32-CAM. Перевірте 4 дроти камери: U0T на IO16, U0R на IO17. |
| «frame timeout» від камери | Сенсор перестав віддавати кадри. Від’єднайте USB на 5 с. Якщо повторюється, переставте шлейф камери: підніміть фіксатор, вставте шлейф до кінця, закрийте фіксатор. |
| Сервопривод тікає від обличчя | Введіть flip pan або flip tilt, потім save. |
| Обличчя не в центрі вашої вебкамери | Вебкамера стоїть поруч із камерою трекера. Змістіть приціл: set aimx -4.8 / set aimy 4 (у градусах), потім save. |
| USB відвалюється, коли рухаються сервоприводи | Порт ноутбука просідає. Додайте конденсатор 470-1000 мкФ між 5 В і GND або використайте хаб із живленням. |
| Рух надто мʼякий або надто різкий | set smooth 500 задає час плавного руху в мс (0 = напряму). |
Команди серійного порту
| Команда | Що робить |
|---|---|
status | Поточний стан: LOCK / SEARCH / NOLINK, кути, fps |
track 0 / 1 | Трекінг вимкнено / увімкнено |
center | Обидва сервоприводи в центр (для встановлення качалок) |
pan <deg> / tilt <deg> | Ручний рух |
flip pan | tilt | Інвертувати вісь |
set kp | dead | speed | smooth | aimx | aimy … | Налаштування; show показує все |
cam <rot | score | in | roi | perf …> | Налаштування ESP32-CAM, передаються напряму |
bridge | Звʼязок USB ↔ камера для прошивання ESP32-CAM |
log | Останні 256 звітів камери з кутами сервоприводів |
save | Зберегти налаштування у флеш |
Налаштування, що спрацювали на еталонній збірці: kp 0.85, мертва зона 1.5°, швидкість 180°/с, затримка 120 мс, smooth 500 мс, мінімальний нахил −65°. Камера: in 72, roi 2.4, score 0.2, xclk 20 МГц.
Файли
Столи для друку (Bambu Studio 3MF)
Увесь комплект на одному столі + тестовий стіл, нарізано під P1S / X1C PETG.
Файли STL
Кожна деталь уже в положенні для друку. Будь-який слайсер.
CAD у STEP
Деталі й повна збірка для Fusion, FreeCAD, SolidWorks, Onshape.
Прошивка
Скетчі для головної ESP32 і ESP32-CAM та скрипти прошивання.
Ліцензія: прошивка і код MIT; моделі, файли для друку і документація CC BY 4.0. Вказуйте «OKO-1 by SDTech / Serhii Dovhyi», коли поширюєте чи продаєте похідну роботу.